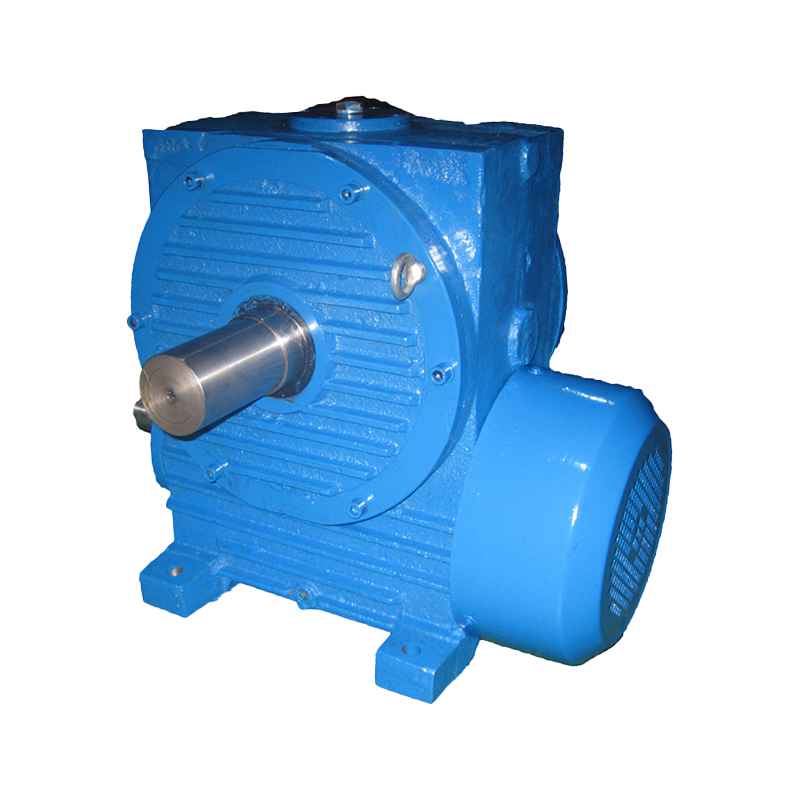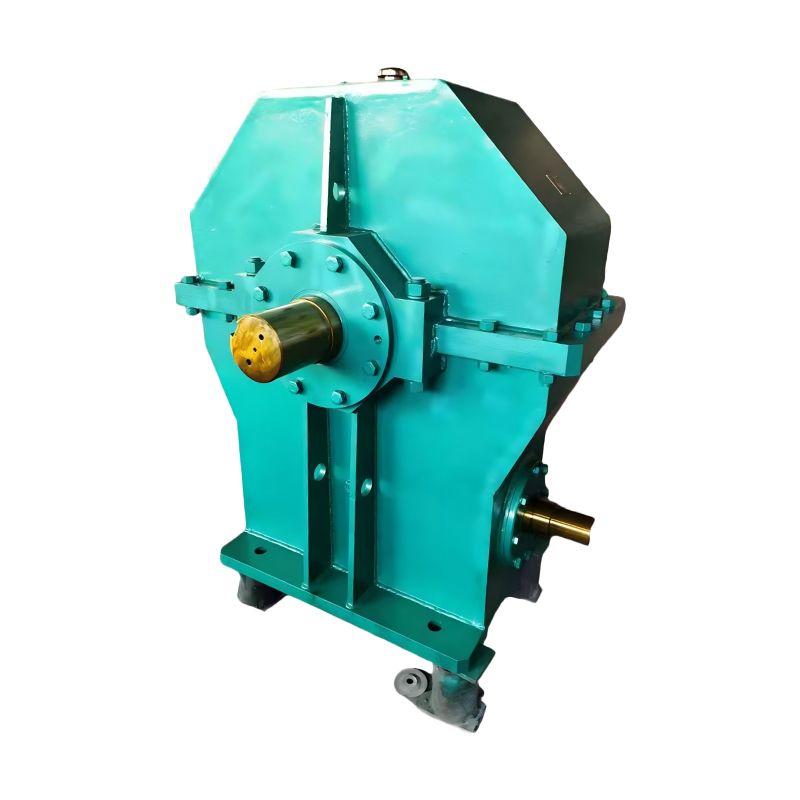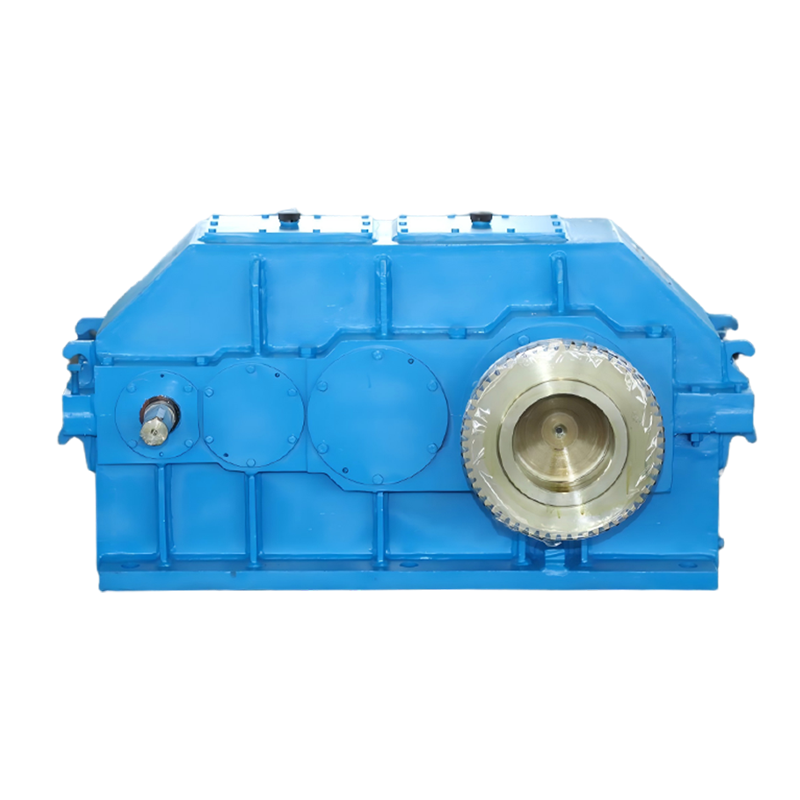
Komu předpětí a šnekový převod , musíte vyvinout řízenou vnitřní sílu, která eliminuje vůli mezi závity šneku a zuby šnekového kola před zavedením jakéhokoli vnějšího zatížení. Nejpřímější odpověď je tato: předpětí se provádí zavedením kalibrované mechanické síly – obvykle prostřednictvím pružinové mechanismy , konstrukce dělených šnekových převodů , duální konfigurace červů nebo axiální/radiální nastavovací systémy — která stlačuje zabírající součásti k sobě, čímž odstraňuje mikroskopickou mezeru známou jako vůle. A řádně provedené předpětí reduktoru šnekového převodu Tento postup může snížit polohovou chybu až o 90 % a zlepšit tuhost systému faktorem 3 až 5, podle údajů sestavených z technických dokumentů AGMA 6022 a AGMA 6034 o klasifikacích přesnosti ozubených kol.
U přesných strojů není vůle pouze nepříjemností; je přímou hrozbou pro přesnost polohování, opakovatelnost a životnost. Když a šnekový převod pracuje bez adekvátního předpětí, ztráta pohybu mezi šnekem a šnekovým kolem zavádí úhlové chyby, které se časem hromadí. Tento článek poskytuje vyčerpávající průzkum všech hlavních oblastí založený na datech metoda předběžného nabíjení jsou dnes k dispozici inženýrům spolu se vzorci pro výpočet síly, hodnocením rizik a daty reálných aplikací.
Klíčové s sebou
Předpětí šnekového převodu je jedinou nejúčinnější technikou pro eliminaci vůle, zvýšení torzní tuhosti a prodloužení provozní životnosti – za předpokladu, že síla předpětí zůstane v rozmezí 10 % až 25 % jmenovitého výstupního točivého momentu jednotky, v závislosti na třídě použití.
Co to znamená Předinstalujte reduktor šnekového převodu ?
A předepjatý šnekový převod je takový, ve kterém jsou šnek a šnekové kolo záměrně přitlačovány proti sobě známou, kvantifikovanou silou před přenosem jakéhokoli provozního točivého momentu. Tato síla předpětí stlačí olejový film, elasticky deformuje povrchy zubů na mikroskopické úrovni a eliminuje fyzickou mezeru, která by se jinak projevila jako odpor . Výsledkem je dvojice ozubených kol, která se při změně směru chová jako jeden tuhý kinematický řetěz.
Z technického hlediska je vůle ve šnekovém reduktoru definována jako úhlový posun, ke kterému dochází, když vstupní hřídel obrátí směr předtím, než se výstupní hřídel začne pohybovat. V nezatíženém nebo málo zatíženém reduktoru se tento ztracený pohyb může pohybovat od 0,5 až 2,0 obloukových minut pro jednotky třídy přesnosti a až 10 až 30 obloukových minut pro standardní průmyslové jednotky, na základě měření zdokumentovaných v Machinery's Handbook, 31. vydání. Předběžné zatížení snižuje tuto hodnotu na téměř nulové úrovně – často pod 0,1 obloukové minuty ve špičkových aplikacích.
Fyzika zpětného rázu: Proč Předběžné nabíjení Je Nesmlouvavá
Vůle existuje, protože výrobní tolerance, tepelné roztažnosti a mazací vůle vyžadují konečnou mezeru mezi protilehlými zuby ozubeného kola. U páru šnekového kola je tato mezera ovlivněna pěti primárními faktory: chybami profilu zubů (typicky 3 až 15 mikronů u broušených ozubených kol), odchylkami osové vzdálenosti (5 až 30 mikronů), odchylkami úhlu stoupání, házením šnekového závitu a vnitřní vůlí ložiska. Když se tyto faktory sloučí, kumulativní úhlová vůle může dosáhnout úrovní, které jsou nepřijatelné pro CNC obráběcí centra, robotická ramena, pohony teleskopů a lékařská zobrazovací zařízení.
Vztah mezi lineární vůlí zubů a úhlovou vůlí se řídí poloměrem stoupání šnekového kola. U šnekového kola s roztečným průměrem 100 mm se lineární vůle pouhých 50 mikronů převádí na úhlovou vůli přibližně 1,72 obloukových minut —hodnota, která může způsobit chybu polohování 0,05 mm při poloměru 100 mm od osy otáčení. Tato velikost chyby je nepřijatelná v zařízeních pro výrobu polovodičů, kde jsou tolerance polohování běžně specifikovány na submikronové úrovně .
Třída přesnosti
< 1 oblouk-min
Vůle po správném předpětí
Standardní průmyslové
5-15 úhlových min
Typická vůle bez předpětí
Zlepšení tuhosti
3x-5x
Komursional stiffness gain with preload
Dopad na účinnost
-3 % až -8 %
Snížení účinnosti díky předpětí
Pět osvědčených metod Předinstalujte reduktor šnekového převodu
Inženýři vyvinuli několik různých přístupů předpětí a worm gear reducer , každý s jedinečnými výhodami, omezeními a ideálními aplikačními scénáři. Pět níže popsaných metod představuje nejrozšířenější techniky v současné průmyslové praxi, ověřené desetiletími nasazení v terénu v letectví, robotice, obráběcích strojích a odvětvích těžkého vybavení.
Metoda 1: Předpětí založené na pružině
Předpětí pružiny je nejdostupnější a nákladově nejefektivnější metoda pro dosažení a předepjatý šnekový převod montáž. Tlačná pružina nebo svazek talířových pružin Belleville je umístěn tak, aby vyvíjel konstantní axiální sílu na šnekový hřídel a tlačil ho do hlubšího záběru se šnekovým kolem. Tato metoda je samokompenzující opotřebení, protože pružina udržuje stálý tlak, i když povrchy zubů postupně erodují během tisíců provozních hodin.
Síla pružiny je vypočítána tak, aby vytvořila kontaktní tlak, který během provozu překročí maximální očekávanou oddělovací sílu. Pro typický průmyslový reduktor přenášející točivý moment 500 Nm s průměrem stoupání šneku 40 mm se požadovaná síla předpětí pružiny pohybuje od 800 N až 2 200 N v závislosti na úhlu předstihu a koeficientu tření. Belleville podložky uspořádané v sériově-paralelních konfiguracích nabízejí výhodu vysoké silové kapacity v kompaktním axiálním prostoru s charakteristikou průhybu, kterou lze vyladit úpravou stohovacího uspořádání.
- Automatickyky kompenzuje opotřebení zubů po celou dobu životnosti
- Jednoduchá instalace s minimální úprava na stávající skříň převodovky
- Vynutit konzistenci uvnitř 5–10 % tolerance nad rozsahem průhybu pružiny
- Omezená maximální tuhost ve srovnání s metodami tuhého předpětí
- Nejvhodnější pro lehké až střední zatížení s přerušovanými obraty
Metoda 2: Předpětí děleného šnekového převodu
The dělené předpětí šnekového soukolí Tato technika zahrnuje výrobu šnekového kola ze dvou polovin, které jsou spojeny dohromady v náboji. Aplikací relativního rotačního posunutí mezi dvěma polovinami během montáže se rozšíří efektivní tloušťka zubu, čímž se zcela vyplní zubový prostor šneku. Tato metoda eliminuje vůli bez spoléhání se na vnější pružiny, což má za následek výrazně vyšší torzní tuhost.
Dvě poloviny kola jsou obvykle spojeny prostřednictvím drážkovaného náboje nebo kuželového upínacího mechanismu. Během montáže je aplikován kalibrovaný krouticí moment, aby se jedna polovina otočila vůči druhé o úhel odpovídající požadovanému předpětí. U šnekového kola se 60 zuby je relativní zdvih jen 0,05 stupně mezi polovinami může generovat obvodovou předpínací sílu přesahující 3 000 N na hřišti. Tato metoda převládá u otočných stolů pro 5osá CNC obráběcí centra, kde vůle musí zůstat pod 0,5 obloukové minuty při velkém řezném zatížení.
- Doručuje mimořádná torzní tuhost vhodné pro aplikace s vysokým zatížením
- Eliminuje zpětný chod bez uvedení axiální poddajnost
- Vyžaduje precizní výroba součástí dělených kol
- Poptávka montáže a seřízení kvalifikovaní technici
- Nelze se samočinně přizpůsobit opotřebení; je nutné pravidelné přestavování
Metoda 3: Dvojité šnekové předpětí
V a dvojité předpětí šneku konfigurace, dva šneky zabírají do stejného šnekového kola z opačných stran nebo v různých úhlových polohách. Dva šneky jsou poháněny společným vstupem přes diferenciální mechanismus nebo jsou individuálně nastavitelné. Působením opačných točivých momentů na dva šneky je šnekové kolo sevřeno mezi ně, čímž se účinně eliminuje veškerá vůle. Tato metoda je zlatým standardem pro aplikace vyžadující jak nulovou vůli, tak extrémně vysokou nosnost.
Dvojitý šnek je mechanicky složitý, ale nabízí bezkonkurenční výkon. Systém umí udržovat přesnost polohování v sekundách pod obloukem i při kolísavém zatížení, což z něj činí preferovanou volbu pro satelitní sledovací antény, držáky pro astronomické dalekohledy a podstavce přesných radarů. Podle údajů z průzkumu z roku 2024 mezi 200 výrobci přesných zařízení, který provedla Americká asociace výrobců ozubených kol, systémy předpětí s dvojitým šnekem představují přibližně 18 % všech vysoce přesných aplikací šnekových převodů , s průměrnou specifikací vůle 0,05 úhlové minuty nebo lepší.
- Dosahuje provoz s nulovou vůlí s nejvyšší tuhostí ze všech metod
- Rozloží zátěž napříč dvě kontaktní zóny , což snižuje opotřebení na červ
- Cena je 2,5 až 4krát vyšší než konfigurace s jedním červem
- Vyžaduje sofistikované ovládání vyvážit sdílení zátěže mezi červy
- Ideální pro letectví a obrana aplikace se specifikacemi nulové tolerance vůle
Metoda 4: Axiální nastavení Předpětí
Předpětí axiálního nastavení zahrnuje opracování šnekového hřídele s mírným zúžením podél jeho profilu závitu a následné nastavení axiální polohy šneku vzhledem ke šnekovému kolu pomocí podložek, závitových kroužků nebo stavěcích šroubů. Jak se šnek axiálně posouvá, mění se efektivní tloušťka zubu v kontaktní zóně, což umožňuje snížit vůli na téměř nulové úrovně. Tato metoda je zvláště účinná pro šneková kola s a úhel náběhu mezi 5 a 15 stupni , kde axiální posunutí vytváří proporcionální změnu vůle záběru.
U šneku s úhlem stoupání 8 stupňů změní axiální posun o 0,1 mm účinnou tloušťku zubu na roztečné čáře přibližně o 14 mikronů . Tato úroveň nastavitelnosti umožňuje jemné doladění stavu předpětí. Protože je však závit šneku zkosený, kontaktní vzor se posouvá podél boku zubu, když se provádí nastavení, což může koncentrovat napětí na okraje zubu, pokud není pečlivě řízeno. Inženýři obvykle specifikují úhel zkosení 0,5 až 2,0 stupně vyvážení nastavitelnosti se stabilitou kontaktního vzoru.
- Poskytuje možnost jemného nastavení s jednoduchými mechanickými součástmi
- Nejsou potřeba žádné další díly nad rámec kuželová šneková hřídel
- Kontaktní vzor se může posunout, což vyžaduje opatrné vloupání po úpravě
- Vyžaduje kompenzaci opotřebení ruční přenastavení v plánovaných intervalech
- Běžné v indexovací stoly a otočné pohony
Metoda 5: Hydraulickékékéké a tepelné předpětí
Hydraulické předpětí využívá tlakovou kapalinu k aplikaci řízené konstantní síly na šnekový hřídel nebo náboj šnekového kola. Hydraulický válec nebo rozpěrný trn vyvíjí radiální nebo axiální tlak, který je přesně regulován tlakovým regulačním ventilem. Tato metoda umožňuje úprava v reálném čase síly předpětí během provozu, což umožňuje systému přizpůsobit se měnícím se podmínkám zatížení. V aplikacích s vysokým výkonem přesahujícím 50 kW mohou hydraulické systémy předpětí udržovat konzistentní sílu uvnitř 1-2 % nastavené hodnoty , daleko převyšující možnosti pasivních pružinových systémů.
Tepelné předpětí využívá rozdílnou tepelnou roztažnost mezi materiálem šnekového kola (často bronzem nebo slitinou bronzu) a materiálem pláště (typicky litinou nebo ocelí). Zahřátím šnekového kola před montáží nebo navržením pouzdra tak, aby se stahovalo více než kolo při provozní teplotě, a uložení s tepelným přesahem generuje sílu předpětí. Tato metoda vyžaduje přesnou tepelnou analýzu pomocí modelování konečných prvků, protože teplotní rozdíl pouhých 20 stupňů Celsia může způsobit radiální roztažnost 15 až 40 mikronů v šnekovém kole o průměru 200 mm, v závislosti na dvojici materiálů.
- Povolí dynamické nastavení předpětí synchronizované s provozními požadavky
- Hydraulické systémy vyžadují pomocná energetická a řídicí infrastruktura
- Tepelné předpětí je pasivní a bezúdržbové jednou správně navržený
- Oba způsoby vyžadují pokročilé inženýrské analýzy pro spolehlivou implementaci
- Nejlépe se hodí pro vysoký výkon, vysoká přesnost průmyslové stroje
Průvodce krok za krokem: Jak na to Předinstalujte reduktor šnekového převodu Použití jarní metody
Následující postup popisuje předpětí založené na pružině proces, který je nejdostupnější metodou pro inženýry a techniky pracující se standardními průmyslovými šnekovými převody. Tento návod krok za krokem předpokládá typickou konfiguraci s tlačnou pružinou působící na nehnaný konec šnekového hřídele.
- Změřte vůli základní linie. Před demontáží namontujte na výstupní hřídel úchylkoměr nebo laserový snímač vzdálenosti se známým poloměrem. Ručně kývejte vstupním hřídelem v jeho volném úhlovém rozsahu a zaznamenejte celkové indikované házení. Převeďte toto měření na obloukové minuty pomocí vzorce: Vůle (oblouk-min) = (Lineární posunutí / Poloměr) x (180 / pi) x 60. Tuto hodnotu zdokumentujte jako svou základní linii.
- Vypočítejte potřebnou sílu pružiny. Určete jmenovitý výstupní moment vašeho reduktoru. Síla předpínací pružiny by se měla rovnat 10 % až 20 % oddělovací síly na rozhraní šnekového kola. Oddělovací síla Fs je přibližně: Fs = (2 x Torque_output) / (Pitch_diameter_wheel x tan(lead_angle friction_angle)). Vynásobte Fs 0,15 pro konzervativní počáteční hodnotu předpětí.
- Vyberte a nainstalujte sestavu pružiny. Vyberte talířové pružiny Belleville nebo spirálovou tlačnou pružinu s pružinou, která dodává vypočítanou sílu přibližně v 60-70 % její maximální výchylky. Nainstalujte svazek pružin na nehnaný konec šnekového hřídele, zajištěný přídržnou maticí s jemným závitem pro přesné nastavení.
- Aplikujte přírůstkové předpětí. Utahujte přídržnou matici v malých krocích a přitom nepřetržitě otáčejte vstupní hřídelí rukou. Sledujte točivý moment potřebný k otáčení šneku. The utahovací moment předpětí by se měla zvyšovat plynule bez náhlých skoků. Zaměřte se na utahovací moment, který je 5-12 % jmenovitého vstupního momentu reduktoru.
- Ověřte redukci vůle. Znovu změřte vůli výstupního hřídele stejným způsobem jako v kroku 1. Správně předepnutá redukce by měla vykazovat méně než 20 % původní hodnoty vůle . Pokud je snížení nedostatečné, zvyšujte předpětí v 5% krocích, dokud nebude dosaženo cíle.
- Proveďte záběh. Provozujte reduktor při 30-50 % jmenovitých otáček po dobu 30 minut bez vnějšího zatížení. Sledujte teplotu pouzdra v oblasti záběru šnekového kola. Nárůst teploty by neměl překročit 25 stupňů Celsia nad okolní . Nadměrné teplo ukazuje na přetížení.
- Uzamkněte úpravu a dokument. Po ověření zajistěte pojistnou matici pojistným mechanismem. Zaznamenejte si konečnou sílu předpětí, utahovací moment, zbytkovou vůli a údaje o teplotě pro budoucí potřebu údržby.
Výpočet optimální Síla předpětí : Vzorce a data
Výpočet správné předpínací síla pro šnekový převod vyžaduje vyvážení tří protichůdných cílů: eliminace vůle, maximalizace torzní tuhosti a minimalizace ztráty účinnosti. Optimální síla předpětí Fp_optimal je omezena spodní mezí určenou maximální očekávanou separační silou a horní mezí určenou mezí odolnosti povrchu zubu.
Základní rovnice řídící požadované předpětí je:
Fp_min = Fs_max x SF
Kde Fs_max je maximální oddělovací síla vyskytující se během provozu (vypočtená ze špičkového výstupního momentu, úhlu stoupání šneku a koeficientu tření) a SF je bezpečnostní faktor v rozsahu od 1,2 až 2,0 . Pro aplikace s přesným polohováním použijte SF = 1,5 až 2,0. Pro obecné průmyslové pohony se středními požadavky na přesnost stačí SF = 1,2 až 1,4.
Oddělovací síla Fs_max se vypočítá jako:
Fs_max = (2 x T_max) / (D_pitch x tan(lambda phi))
T_max je špičkový výstupní točivý moment v Nm, D_pitch je průměr stoupání šnekového kola v metrech, lambda je úhel stoupání šneku a phi je úhel tření (obvykle 3 až 8 stupňů pro páry šneků bronz na oceli s odpovídajícím mazáním, což odpovídá koeficientu tření 0,045 až 0. Pro praktický příklad uvažujme reduktor s T_max = 800 Nm, D_pitch = 0,15 m, lambda = 10 stupňů a phi = 6 stupňů. Vypočtená Fs_max je přibližně 3 720 N a při SF = 1,5 je doporučená minimální síla předpětí 5 580 N .
Porovnání metody předpětí: matice výkonu
| Metoda předběžného zatížení | Redukce vůle | Zisk tuhosti | Ztráta účinnosti | Relativní náklady | Kompenzace opotřebení |
|---|---|---|---|---|---|
| Předpětí pružiny | 85–95 % | 2x-3x | 3–6 % | Nízká | Automatic |
| Dělené šnekové kolo | 90–98 % | 3x-5x | 5–8 % | Středně vysoká | Manuál |
| Dvojitý červ | 98–100 % | 4x-6x | 8–15 % | Velmi vysoká | Nastavitelný |
| Axiální seřízení | 80–92 % | 1,5x-2,5x | 4–7 % | Nízká-Medium | Manuál |
| Hydraulic | 95–99 % | 3x-5x | 5-10% | Vysoká | Dynamický |
Tabulka: Srovnávací analýza výkonu pěti metod předpětí primárního šnekového reduktoru na základě agregovaných dat z AGMA 6022-C22, AGMA 6034-B20 a výsledků průmyslového průzkumu z let 2023-2025. Hodnoty ztráty účinnosti se měří při jmenovitém zatížení a otáčkách. Cenové kategorie se vztahují k základnímu nepředepnutému reduktoru s ekvivalentní kapacitou točivého momentu.
Vizuální srovnání: Výkon metody předběžného načtení podle klíčové metriky
Účinnost redukce vůle podle metody (procento)
Data představují střední hodnoty ze specifikací výrobce a nezávislých testovacích zpráv (2020–2025). Skutečné výsledky se liší v závislosti na velikosti reduktoru, třídě kvality a přesnosti instalace.
Rizika přetížení a nedostatečného předpětí a Reduktor šnekového převodu
Jak nedostatečné, tak nadměrné předpětí reduktoru šnekového převodu podmínky s sebou nesou významná operační rizika. Pochopení těchto poruchových režimů je nezbytné pro inženýry, kteří mají za úkol specifikovat a udržovat předepjaté převodové systémy. Důsledky se projevují ve více dimenzích: mechanická integrita, tepelné chování, energetická účinnost a životnost.
Důsledky Nedostatečná předběžná zátěž
Když je síla předpětí nedostatečná k překonání maximální oddělovací síly, šnek a šnekové kolo na okamžik ztratí kontakt během reverzace zatížení. Toto přerušované oddělování vytváří nárazová zatížení, která se zrychlují povrchové důlky a odlupování . Údaje ze studie z roku 2023 o 500 selháních průmyslových převodovek zveřejněné v Journal of Mechanical Engineering Science ukázaly, že nedostatečně předepnuté šnekové převodovky se vyskytly 3,2krát vyšší míra únavy povrchu zubů ve srovnání s optimálně předinstalovanými jednotkami po dobu 10 000 hodin pozorování.
- Příčiny zbytkové vůle polohová nepřesnost při změně směru
- Nárazové zatížení se zrychluje únava povrchu zubů
- Úroveň vibrací se zvyšuje o 40–80 % při zpětném zatížení
- Tuhost systému se snižuje, snižuje přesnost obrábění v CNC aplikacích
Důsledky Přetížení
Nadměrná síla předpětí stlačuje olejový film nad jeho optimální tloušťku, čímž stlačuje režim mazání elastohydrodynamické mazání (EHL) směrem k hraničnímu mazání. Tento přechod zvyšuje koeficient tření z přibližně 0,05 na 0,12 nebo vyšší, čímž vzniká nadměrné teplo. Podle pokynů AGMA 6034 může 20% předpětí snížit účinnost záběru ozubených kol 8 až 15 procentních bodů a zvýšit provozní teplotu v ustáleném stavu o 15 až 30 stupňů Celsia .
- Vzniká nadměrné tření destruktivní hromadění tepla v zóně sítě
- Degradace maziva se zrychluje; životnost oleje snížena o 50–70 %
- Komuoth scoring and mikrosvařování riziko se výrazně zvyšuje
- Životnost ložisek zkrácena v důsledku trvalé přetížení tahu
- Spotřeba energie stoupá o 10–20 % za stejnou výstupní práci
Upozornění: Pravidlo 25 %.
Údaje z oboru trvale ukazují, že síly předpětí překračují 25 % jmenovitého výstupního momentu (vyjádřeno jako ekvivalentní síla na síti) vedou k exponenciálně zrychlenému opotřebení. Vždy porovnejte své výpočty předpětí s maximálními doporučenými specifikacemi předpětí výrobcem reduktoru.
Specifické pro aplikaci Předpětí Doporučení
Různá průmyslová odvětví a typy strojů vyžadují různé požadavky strategie předpětí pro šnekové převodovky. Následující doporučení syntetizují desetiletí zkušeností z aplikačního inženýrství s publikovanými daty o výkonu z různých průmyslových odvětví.
| Aplikace | Doporučená metoda | Síla předpětí Range | Cílová vůle | Interval kontroly |
|---|---|---|---|---|
| CNC otočné stoly | Dělené šnekové kolo | 15-22% jmenovitého točivého momentu | < 0,5 oblouk-min | 6 měsíců |
| Klouby robotických paží | Předpětí pružiny | 10-18% jmenovitého točivého momentu | < 1,0 oblouk-min | 12 měsíců |
| Držáky na dalekohledy | Dvojitý červ | 8–15 % of rated torque | < 0,05 oblouk-min | 24 měsíců |
| Pohony dopravníků | Axiální seřízení | 8-12 % jmenovitého točivého momentu | < 3,0 oblouk-min | 12-18 měsíců |
| Lékařské zobrazovací brány | Hydraulic | 12-20% jmenovitého točivého momentu | < 0,2 oblouk-min | 6-12 měsíců |
Tabulka: Doporučení předběžného zatížení specifická pro aplikaci odvozená z agregovaných terénních dat napříč průmyslovými sektory. Intervaly inspekcí jsou doporučená minima; aplikace s vysokým provozním cyklem nebo aplikace kritické z hlediska bezpečnosti mohou vyžadovat častější ověřování. Zdroje dat zahrnují zprávy technického výboru AGMA a průzkumy mezi koncovými uživateli provedené v letech 2021 až 2025.
Často kladené otázky o Předběžné nabíjení Worm Gear Reducers
Mohou být všechny šnekové převodovky předinstalované ?
Ne. Zatímco většina průmyslových šnekových reduktorů může přijmout určitou formu modifikace předpětí, jednotky s pevnou osovou vzdáleností, nenastavitelnými unašeči ložisek nebo konstrukcemi integrálního pouzdra, které zakazují axiální nebo radiální nastavení, nemusí být vhodné pro zpětné předpětí. Vždy se podívejte do dokumentace původního výrobce, abyste si ověřili, zda váš konkrétní model redukce podporuje nastavení předpětí. Dodatečná montáž nepředepínatelného reduktoru bez řádné technické analýzy může vést k katastrofální zlomenina pouzdra kvůli nekontrolovanému působení síly.
Jak často by mělo předpětí zkontrolovat a znovu upravit?
Doporučený interval prohlídek závisí na způsobu předpětí a provozních podmínkách. Systémy s předpětím pružiny s automatickou kompenzací opotřebení obvykle vyžadují ověření 12 až 24 měsíců . Dělené šnekové soukolí a systémy axiálního nastavení, které postrádají samokompenzaci, by měly být kontrolovány vždy 6 až 12 měsíců v aplikacích s nepřetržitým provozem. Aplikace s vysokým cyklem reverzace mohou vyžadovat čtvrtletní kontroly. Studie spolehlivosti 350 předem zatížených šnekových reduktorů v CNC obráběcích centrech z roku 2024 zjistila, že jednotky kontrolované v 6měsíčních intervalech měly O 62 % méně neplánovaných prostojů ve srovnání s každoročně kontrolovanými.
Jaký je vztah mezi předpětí a výběr maziva?
Předepnuté šnekové převodovky pracují pod vyšším kontaktním tlakem než jejich nepředepnuté protějšky, což vyžaduje maziva s vynikající přísady pro extrémní tlaky (EP). a vyšší indexy viskozity. U předem zatížených jednotek je doporučený stupeň viskozity ISO obvykle o jeden stupeň vyšší, než by bylo specifikováno pro ekvivalentní nepředepnutý reduktor. Pokud například standardní reduktor vyžaduje ISO VG 220, předinstalovaná verze může využívat ISO VG 320 nebo VG 460 v závislosti na provozní teplotě a rychlosti posuvu. Syntetická maziva na bázi polyalfaolefinů (PAO) s viskozitním indexem vyšším než 150 se důrazně doporučují pro předepjaté šnekové reduktory pracující při kontaktních tlacích přesahujících 1 200 MPa .
ano předpětíing ovlivnit životnost ložisek?
Ano. Dodatečné axiální a radiální síly vyvolané předpětím se přenášejí přímo na ložiska šnekového hřídele. U odpruženého reduktoru s předpínací silou 2 000 N je axiální ložisko na šnekové hřídeli vystaveno konstantnímu dodatečnému zatížení, které nebylo přítomno v nepředepnuté konfiguraci. Výpočty životnosti ložisek podle metodiky L10 ukazují, že toto dodatečné zatížení může snížit teoretickou životnost ložiska 15 % až 35 % v závislosti na typu a velikosti ložiska. Inženýři by měli ověřit, že stávající ložiska mají adekvátní dynamickou únosnost, aby vyhovovala kombinovaným provozním silám a silám předpětí. V mnoha případech je zvýšení velikosti axiálních ložisek o jednu sérii prozíravou konstrukční úpravou při přidávání předpětí do stávající konstrukce reduktoru.
Mohu předpětí šnekový reduktor, který je již léta v provozu?
Dodatečná montáž mechanismu předpětí na použitý šnekový převod je možná, ale vyžaduje pečlivé vyhodnocení stavu stávajícího povrchu zubů. Opotřebované povrchy zubů se zavedenými vzory opotřebení nemusí reagovat rovnoměrně na sílu předpětí, což může potenciálně vzniknout lokalizované vysokotlaké zóny které urychlují další opotřebení. Před pokusem o předepnutí použité redukce proveďte důkladnou kontrolu kontaktního vzorku zubů pomocí pruské modři nebo podobné značící hmoty. Pokud vzor kontaktu pokrývá méně než 60 % šířky čela zubu nebo vykazuje známky zatížení hran, převodovka nemusí být vhodná pro předpětí bez předchozí opravy nebo výměny.
Závěr: Zvládnutí umění Reduktor šnekového převodu Preload
Rozhodnutí k předpětí a worm gear reducer představuje záměrný kompromis mezi přesností a složitostí, mezi tuhostí a účinností. Při správném provedení pomocí metod podrobně popsaných v této příručce – předpětí pružiny pro všeobecné aplikace, konstrukce dělených šnekových převodů pro požadavky na vysokou tuhost, konfigurace s dvojitým šnekem pro přesnost s nulovou vůlí, axiální nastavení pro jemné doladění nebo hydraulické systémy pro dynamické řízení – může výsledné zlepšení výkonu přeměnit standardní průmyslovou převodovku na komponent pro přesné řízení pohybu.
Klíčové poznatky z této komplexní analýzy jsou jasné: metodicky vypočítejte sílu předpětí pomocí vzorce oddělovací síly s vhodným bezpečnostním faktorem, vyberte metodu předpětí, která odpovídá požadavkům na tuhost a přesnost vaší aplikace, ověřte stav předpětí pomocí měření vůle a sledování kroutícího momentu a stanovte plán pravidelných kontrol, abyste zachytili degradaci související s opotřebením dříve, než to ohrozí výkon. Údaje konzistentně ukazují, že správně předepnutý šnekový reduktor pracuje uvnitř Rozsah síly předpětí 10 % až 25 %. poskytuje 3 až 5krát vyšší torzní tuhost než jednotka bez předpětí, přičemž k celkové spotřebě energie systému přidává pouze 3 až 8 %.
Jak se výrobní tolerance zpřísňují a automatizace vyžaduje stále větší přesnost polohování, zvládnutí technik předpětí reduktoru šnekového převoduing se stala nezbytnou kompetencí pro strojní konstruktéry i odborníky na údržbu. Metody a údaje uvedené v tomto článku poskytují základ pro přijímání informovaných a kvantitativních rozhodnutí o implementaci předběžného zatížení v celém spektru aplikací průmyslového řízení pohybu.